产品搜索
当前位置:首页->一种同步带传动系统张力自适应调节装置及方法
一种同步带传动系统张力自适应调节装置及方法
申请(专利)号: CN202610729676.7
申请日: 2026.05.26
申请公布号: CN122383825A
公开公告日: 2026.07.14
主分类号: F16H7/14(2006.01)
分类号: F16H7/14(2006.01); F16F15/023(2006.01); G01L5/04(2006.01); G01B11/02(2006.01);
申请权利人: 东莞市群达工业自动化有限公司;
发明设计人: 宋永;
地址: 523000 广东省东莞市寮步镇仁居路1号松湖智谷研发中心5号1402室
国省代码: 广东;44
代理机构: 广东问道知识产权代理事务所(特殊普通合伙) 44826
代理人: 梁境泉
摘要:
本发明涉及供氧终端控制技术领域,尤其涉及一种同步带传动系统张力自适应调节装置及方法,包括自适应调节机构,自适应调节机构包含第一安装板,第一安装板的一侧通过螺钉固定连接有第一液压阻尼杆与第二液压阻尼杆;第一安装板的另一侧设置有固定板,固定板的一侧通过螺钉固定连接有工形连接板,本发明通过带轮安装座双侧长条形张紧槽、可滑动从动轴以及联动式轴体连接杆,并配合导向轴承优化滑动顺滑度,能够根据实时张力数据动态微调从动带轮的安装位置,完成同步皮带张力的闭环动态补偿调节,有效解决了传统同步带传动装置张力监测滞后、调节精度低和无法自适应补偿张力损耗的缺陷。
主权项:
1.一种同步带传动系统张力自适应调节装置,其特征在于,包括自适应调节机构(100),所述自适应调节机构(100)包含第一安装板(110),所述第一安装板(110)的一侧通过螺钉固定连接有第一液压阻尼杆(111)与第二液压阻尼杆(112);所述第一安装板(110)的另一侧设置有固定板(120),所述固定板(120)的一侧通过螺钉固定连接有工形连接板(121);所述工形连接板(121)的顶部安装有滑动导向机构(130),所述滑动导向机构(130)与第一安装板(110)导向滑动连接;所述工形连接板(121)的一端通过螺钉固定连接有第二安装板(140),所述第二安装板(140)的一侧与第一液压阻尼杆(111)、第二液压阻尼杆(112)可拆卸连接;所述工形连接板(121)的顶部还安装有监测机构(150);所述第二安装板(140)的另一侧通过螺钉可拆卸安装有电机安装座(200),所述电机安装座(200)内侧设置有主动带轮(210);所述固定板(120)的另一侧通过螺钉固定安装有带轮安装座(400),所述带轮安装座(400)内部设置有从动带轮(410),所述带轮安装座(400)的两侧均开设有张紧槽(420);所述从动带轮(410)中部穿插设置有从动轴(430),所述从动轴(430)与张紧槽(420)导向滑动连接,所述从动轴(430)两端均连接有贯穿张紧槽(420)的轴体连接杆(440),所述轴体连接杆(440)的一端与第一安装板(110)可拆卸连接。
1.一种同步带传动系统张力自适应调节装置,其特征在于,包括自适应调节机构(100),所述自适应调节机构(100)包含第一安装板(110),所述第一安装板(110)的一侧通过螺钉固定连接有第一液压阻尼杆(111)与第二液压阻尼杆(112);所述第一安装板(110)的另一侧设置有固定板(120),所述固定板(120)的一侧通过螺钉固定连接有工形连接板(121);所述工形连接板(121)的顶部安装有滑动导向机构(130),所述滑动导向机构(130)与第一安装板(110)导向滑动连接;所述工形连接板(121)的一端通过螺钉固定连接有第二安装板(140),所述第二安装板(140)的一侧与第一液压阻尼杆(111)、第二液压阻尼杆(112)可拆卸连接;所述工形连接板(121)的顶部还安装有监测机构(150);
所述第二安装板(140)的另一侧通过螺钉可拆卸安装有电机安装座(200),所述电机安装座(200)内侧设置有主动带轮(210);所述固定板(120)的另一侧通过螺钉固定安装有带轮安装座(400),所述带轮安装座(400)内部设置有从动带轮(410),所述带轮安装座(400)的两侧均开设有张紧槽(420);所述从动带轮(410)中部穿插设置有从动轴(430),所述从动轴(430)与张紧槽(420)导向滑动连接,所述从动轴(430)两端均连接有贯穿张紧槽(420)的轴体连接杆(440),所述轴体连接杆(440)的一端与第一安装板(110)可拆卸连接。
2.根据权利要求1所述的一种同步带传动系统张力自适应调节装置,其特征在于,所述第一液压阻尼杆(111)与第二液压阻尼杆(112)相互平行布置,两端分别对应连接于第一安装板(110)与第二安装板(140)之间,且所述第一液压阻尼杆(111)和第二液压阻尼杆(112)外接有电动阻尼调节阀。
3.根据权利要求1所述的一种同步带传动系统张力自适应调节装置,其特征在于,所述滑动导向机构(130)包括T形导轨(131)和T形滑块(132),所述T形导轨(131)固定安装于工形连接板(121)的顶部,所述T形滑块(132)固定安装于第一安装板(110)的底部,所述T形滑块(132)与T形导轨(131)滑动配合。
4.根据权利要求1所述的一种同步带传动系统张力自适应调节装置,其特征在于,所述监测机构(150)包括固定安装于第一安装板(110)一侧的标尺光栅(151),所述标尺光栅(151)的外部滑动配合有光栅读数头(152),所述光栅读数头(152)固定连接有安装轨(153),所述安装轨(153)固定安装于工形连接板(121)的顶部。
5.根据权利要求1所述的一种同步带传动系统张力自适应调节装置,其特征在于,所述带轮安装座(400)两侧开设的张紧槽(420)为长条形槽体结构,所述从动轴(430)可沿张紧槽(420)纵向滑动,所述带轮安装座(400)与轴体连接杆(440)的套接处内部嵌装有导向轴承。
6.根据权利要求1所述的一种同步带传动系统张力自适应调节装置,其特征在于,所述主动带轮(210)与从动带轮(410)之间环绕套设有同步皮带(300)。
7.一种同步带传动系统张力自适应调节方法,其特征在于,应用权利要求1~6任一项所述的一种同步带传动系统张力自适应调节装置,包括以下步骤:
S1、装置装配与调试:将装置整体固定于设备机架,完成各结构部件的装配连接,将同步皮带(300)套设于主动带轮(210)与从动带轮(410)外侧,完成传动结构装配;
S2、实时张力监测:设备运行过程中,利用监测机构(150)持续采集部件相对位移数据,实时反馈同步皮带(300)的张力变化状态;
S3、动态自适应调节:通过第一液压阻尼杆(111)、第二液压阻尼杆(112)配合滑动导向机构(130)的导向作用,对同步皮带(300)产生的张力波动进行自适应缓冲调节;
S4、张力动态补偿:利用张紧槽(420)与从动轴(430)的滑动配合,结合轴体连接杆(440)的联动作用,动态调整从动带轮(410)位置,维持同步皮带(300)张力稳定。
8.根据权利要求7所述的一种同步带传动系统张力自适应调节方法,其特征在于,所述步骤S1还包括步骤S11:通过调节从动轴(430)在张紧槽(420)内的纵向位置,配合轴体连接杆(440)的联动限位,调节同步皮带(300)的初始张紧度,使初始张力满足设备运行预设要求。
9.根据权利要求7所述的一种同步带传动系统张力自适应调节方法,其特征在于,所述步骤S2还包括步骤S21:利用标尺光栅(151)与光栅读数头(152)的滑动配合,实时采集相对位移信号,将位移变化量转换为张力数值,持续传输至控制终端进行实时分析。
10.根据权利要求7所述的一种同步带传动系统张力自适应调节方法,其特征在于,所述步骤S3还包括步骤S31:通过调节第一液压阻尼杆(111)与第二液压阻尼杆(112)外接的电动阻尼调节阀,调整阻尼作用力大小,配合T形导轨(131)与T形滑块(132)的滑动导向,抑制张力突变产生的冲击,保证传动过程平稳。
一种同步带传动系统张力自适应调节装置及方法
技术领域
本发明涉及同步带传动技术领域,具体为一种同步带传动系统张力自适应调节装置及方法。
背景技术
同步带传动凭借传动精度高、运行噪音低和传动比稳定的优势,被广泛应用于各类自动化机械设备和精密传动设备中,是设备动力传输的核心结构,但同步皮带在长期持续运行过程中,易受设备振动、工作温度变化和皮带磨损拉伸等因素影响,产生持续的张力波动,极易出现皮带松弛、张力不足的情况,进而导致同步带与带轮之间打滑和传动错位,大幅降低设备传动精度,严重时会造成设备传动卡顿和零部件磨损,影响设备整体运行稳定性与使用寿命。
目前市面上常规的同步带张力调节装置结构单一,大多仅依靠简单的滑槽结构实现带轮位置微调,仅能完成人工静态预紧,无法实现设备运行过程中的动态自适应调节。同时,传统调节结构缺少精准的张力监测结构与阻尼缓冲结构,无法实时捕捉皮带张力变化,也不能对张力骤变产生的机械冲击进行缓冲,且带轮调节结构导向精度低、联动性差,难以匹配精密设备的传动需求,存在调节滞后、适配性差和传动稳定性不足的缺陷。
发明内容
针对现有技术的不足,本发明提供了一种同步带传动系统张力自适应调节装置及方法,解决了背景技术中提出的问题。
为实现上述目的,本发明提供如下技术方案:一种同步带传动系统张力自适应调节装置,包括自适应调节机构,所述自适应调节机构包含第一安装板,所述第一安装板的一侧通过螺钉固定连接有第一液压阻尼杆与第二液压阻尼杆;所述第一安装板的另一侧设置有固定板,所述固定板的一侧通过螺钉固定连接有工形连接板;所述工形连接板的顶部安装有滑动导向机构,所述滑动导向机构与第一安装板导向滑动连接;所述工形连接板的一端通过螺钉固定连接有第二安装板,所述第二安装板的一侧与第一液压阻尼杆、第二液压阻尼杆可拆卸连接;所述工形连接板的顶部还安装有监测机构;
所述第二安装板的另一侧通过螺钉可拆卸安装有电机安装座,所述电机安装座内侧设置有主动带轮;所述固定板的另一侧通过螺钉固定安装有带轮安装座,所述带轮安装座内部设置有从动带轮,所述带轮安装座的两侧均开设有张紧槽;所述从动带轮中部穿插设置有从动轴,所述从动轴与张紧槽导向滑动连接,所述从动轴两端均连接有贯穿张紧槽的轴体连接杆,所述轴体连接杆的一端与第一安装板可拆卸连接。
优选的,所述第一液压阻尼杆与第二液压阻尼杆相互平行布置,两端分别对应连接于第一安装板与第二安装板之间,且所述第一液压阻尼杆和第二液压阻尼杆外接有电动阻尼调节阀。
优选的,所述滑动导向机构包括T形导轨和T形滑块,所述T形导轨固定安装于工形连接板的顶部,所述T形滑块固定安装于第一安装板的底部,所述T形滑块与T形导轨滑动配合。
优选的,所述监测机构包括固定安装于第一安装板一侧的标尺光栅,所述标尺光栅的外部滑动配合有光栅读数头,所述光栅读数头固定连接有安装轨,所述安装轨固定安装于工形连接板的顶部。
优选的,所述带轮安装座两侧开设的张紧槽为长条形槽体结构,所述从动轴可沿张紧槽纵向滑动,所述带轮安装座与轴体连接杆的套接处内部嵌装有导向轴承。
优选的,所述主动带轮与从动带轮之间环绕套设有同步皮带。
一种同步带传动系统张力自适应调节方法,其特征在于,应用上述任一项所述的一种同步带传动系统张力自适应调节装置,包括以下步骤:
S1、装置装配与调试:将装置整体固定于设备机架,完成各结构部件的装配连接,将同步皮带套设于主动带轮与从动带轮外侧,完成传动结构装配;
S2、实时张力监测:设备运行过程中,利用监测机构持续采集部件相对位移数据,实时反馈同步皮带的张力变化状态;
S3、动态自适应调节:通过第一液压阻尼杆、第二液压阻尼杆配合滑动导向机构的导向作用,对同步皮带产生的张力波动进行自适应缓冲调节;
S4、张力动态补偿:利用张紧槽与从动轴的滑动配合,结合轴体连接杆的联动作用,动态调整从动带轮位置,维持同步皮带张力稳定。
优选的,所述步骤S1还包括步骤S11:通过调节从动轴在张紧槽内的纵向位置,配合轴体连接杆的联动限位,调节同步皮带的初始张紧度,使初始张力满足设备运行预设要求。
优选的,所述步骤S2还包括步骤S21:利用标尺光栅与光栅读数头的滑动配合,实时采集相对位移信号,将位移变化量转换为张力数值,持续传输至控制终端进行实时分析。
优选的,所述步骤S3还包括步骤S31:通过调节第一液压阻尼杆与第二液压阻尼杆外接的电动阻尼调节阀,调整阻尼作用力大小,配合T形导轨与T形滑块的滑动导向,抑制张力突变产生的冲击,保证传动过程平稳。
与现有技术相比,本发明的有益效果是:
本发明提供了一种同步带传动系统张力自适应调节装置及方法:
1)本发明设置有自适应调节机构,通过相互平行的第一液压阻尼杆与第二液压阻尼杆配合T形导轨和T形滑块构成的滑动导向机构,同时阻尼杆外接电动阻尼调节阀,能够根据设备运行工况灵活调节阻尼作用力,在同步皮带张力发生波动时,双液压阻尼杆可自适应缓冲皮带张力突变产生的机械冲击,搭配高精度T形滑动导向结构,保证各部件滑动调节过程平稳和无偏移,有效解决了传统装置无缓冲结构、导向精度差,易出现传动抖动和张力冲击损坏零部件的问题,大幅提升同步带传动过程的平稳性;
2)本发明配套设置光栅式监测机构可实时采集部件相对位移信号并转化为张力数据,实现同步皮带张力的实时精准监测,同时依托带轮安装座双侧长条形张紧槽、可滑动从动轴以及联动式轴体连接杆,并配合导向轴承优化滑动顺滑度,能够根据实时张力数据动态微调从动带轮的安装位置,完成同步皮带张力的闭环动态补偿调节,有效解决了传统同步带传动装置张力监测滞后、调节精度低和无法自适应补偿张力损耗的缺陷,持续保证同步皮带处于标准张紧状态,稳定设备传动精度,降低设备故障概率与维护成本。
附图说明
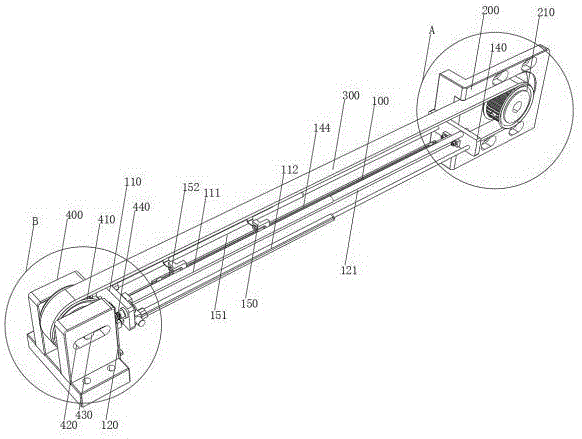
图1为本发明的整体机构示意图;
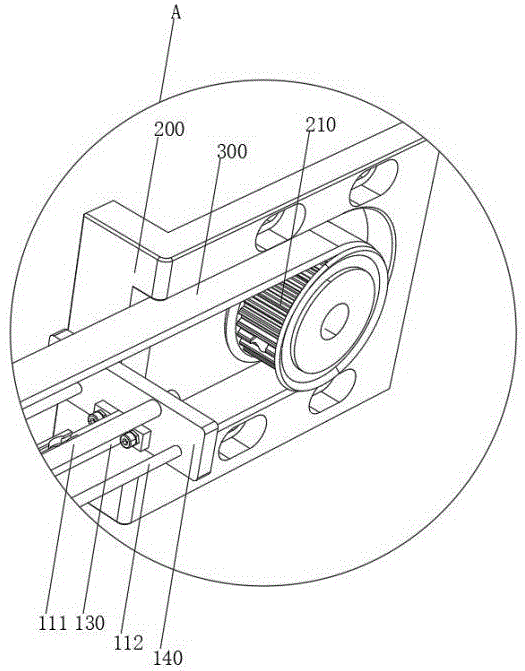
图2为本发明的图1位于A处放大示意图;
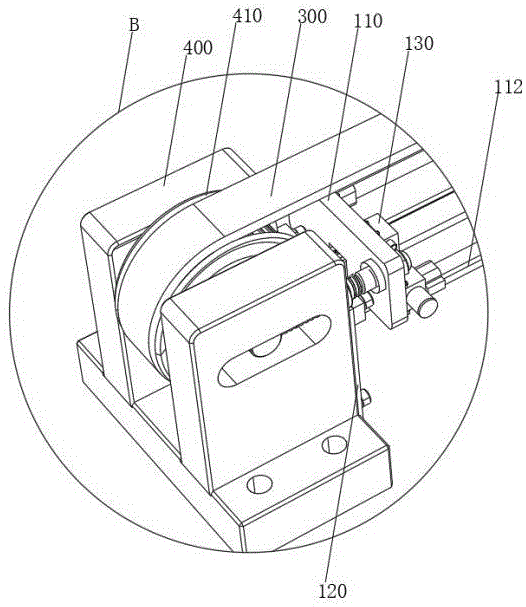
图3为本发明的图1位于B处放大示意图;
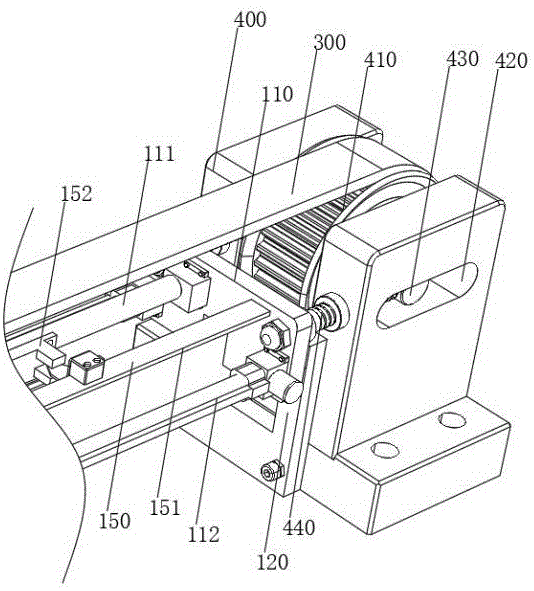
图4为本发明的局部放大示意图;
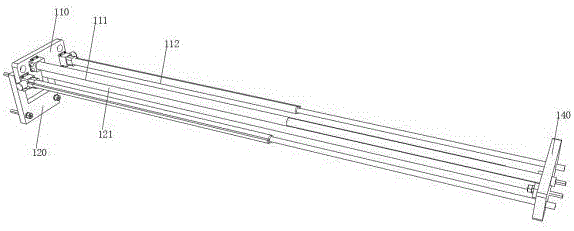
图5为本发明的局部结构示意图;
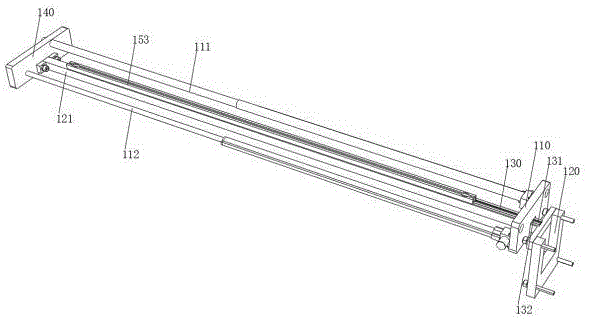
图6为本发明的局部结构示意图之一。
图中:100、自适应调节机构;110、第一安装板;111、第一液压阻尼杆;112、第二液压阻尼杆;120、固定板;121、工形连接板;130、滑动导向机构;131、T形导轨;132、T形滑块;140、第二安装板;150、监测机构;151、标尺光栅;152、光栅读数头;153、安装轨;200、电机安装座;210、主动带轮;300、同步皮带;400、带轮安装座;410、从动带轮;420、张紧槽;430、从动轴;440、轴体连接杆。
具体实施方式
下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。
本申请的说明书和权利要求书中的术语“第一”、“第二”等是用于区别类似的对象,而不用于描述特定的顺序或先后次序。应该理解这样使用的数据在适当情况下可以互换,以便本申请的实施例能够以除了在这里图示或描述的那些以外的顺序实施,且“第一”、“第二”等所区分的对象通常为一类,并不限定对象的个数,例如第一对象可以是一个,也可以是多个。此外,说明书以及权利要求中“和/或”表示所连接对象的至少其中之一,字符“/”,一般表示前后关联对象是一种“或”的关系。
在本发明的描述中,需要理解的是,术语“中心”、 “上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”“内”、“外”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本发明和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本发明的限制。
在本发明的描述中,需要说明的是,除非另有明确的规定和限定,术语“安装”、“相连”、“设置”应做广义理解,例如,可以是固定相连、设置,也可以是可拆卸连接、设置,或一体地连接、设置。对于本领域的普通技术人员而言,可以具体情况理解上述术语在本发明中的具体含义。
实施例
如图1-图6所示,本发明提出的,一种同步带传动系统张力自适应调节装置,包括自适应调节机构100,自适应调节机构100包含第一安装板110,第一安装板110的一侧通过螺钉固定连接有第一液压阻尼杆111和第二液压阻尼杆112;第一安装板110的另一侧设置有固定板120,固定板120的一侧通过螺钉固定连接有工形连接板121;工形连接板121的顶部安装有滑动导向机构130,滑动导向机构130与第一安装板110导向滑动连接;工形连接板121的一端通过螺钉固定连接有第二安装板140,第二安装板140的一侧与第一液压阻尼杆111、第二液压阻尼杆112可拆卸连接;工形连接板121的顶部还安装有监测机构150;
第二安装板140的另一侧通过螺钉可拆卸安装有电机安装座200,电机安装座200内侧设置有主动带轮210;固定板120的另一侧通过螺钉固定安装有带轮安装座400,带轮安装座400内部设置有从动带轮410,带轮安装座400的两侧均开设有张紧槽420;从动带轮410中部穿插设置有从动轴430,从动轴430与张紧槽420导向滑动连接,从动轴430两端均连接有贯穿张紧槽420的轴体连接杆440,轴体连接杆440的一端与第一安装板110可拆卸连接。
具体的,同步带在传动过程中,固定板120保持整体装置固定限位,第一安装板110可以通过滑动导向机构130其相对固定板120进行精准滑动,限定整体调节轨迹,配合第一液压阻尼杆111和第二液压阻尼杆112的伸缩缓冲,适配传动过程中的张力变化,同时工形连接板121顶部的监测机构150全程监测部件相对位移,反馈张力波动数据。第二安装板140搭载电机安装座200与主动带轮210构成动力输出端,固定板120另一侧的带轮安装座400配合从动带轮410组成从动传动端,从动轴430能够沿带轮安装座400两侧的张紧槽420滑动,搭配轴体连接杆440与第一安装板110联动,实现传动结构的自适应张紧调节,保障整体传动结构稳定运行。
在本实施例中:第一液压阻尼杆111与第二液压阻尼杆112相互平行布置,两端分别对应连接于第一安装板110与第二安装板140之间,且第一液压阻尼杆111和第二液压阻尼杆112外接有电动阻尼调节阀。
具体的,同步带长期传动作业时,平行布置的第一液压阻尼杆111与第二液压阻尼杆112对称受力,能够均匀承接同步皮带传动产生的张力冲击,避免单一阻尼构件受力过载出现损耗,两根液压阻尼杆配套设置电动阻尼调节阀,在设备运行过程中,能欧根据监测机构采集的张力数据,自动完成参数调节,电动阻尼调节阀通过调控液压油路压力,精准改变第一液压阻尼杆111和第二液压阻尼杆112的整体长度与伸缩阻尼系数,当同步皮带张力偏大时,增大阻尼和缩短杆体长度,缓冲挤压应力;当皮带张力偏小和出现松弛时,减小阻尼、延伸杆体长度,辅助补偿皮带张力,同时双杆对称结构可保证第一安装板110与第二安装板140受力均匀,有效解决单侧偏移和倾斜的问题,持续提升张力自适应调节的均匀性与稳定性。
在本实施例中:滑动导向机构130包括T形导轨131和T形滑块132,T形导轨131固定安装于工形连接板121的顶部,T形滑块132固定安装于第一安装板110的底部,T形滑块132与T形导轨131滑动配合。
具体的,当第一液压阻尼杆111和第二液压阻尼杆112伸缩带动第二安装板140和工形连接板121产生位移时,T形滑块132能够沿T形导轨131的轨迹平稳滑动,利用T型结构的限位特性,限制部件左右偏移和上下晃动的情况,继而能够精准约束整体调节结构的移动轨迹,保证工形连接板121与第一安装板110始终保持水平相对位移,避免因导向偏差导致阻尼杆受力扭曲和皮带偏移磨损的问题,为同步皮带张力调节提供精准的导向基础,有效提升整体装置调节精度与传动稳定性。
在本实施例中:监测机构150包括固定安装于第一安装板110一侧的标尺光栅151,标尺光栅151的外部滑动配合有光栅读数头152,光栅读数头152固定连接有安装轨153,安装轨153固定安装于工形连接板121的顶部。
具体的,当工形连接板121与第一安装板110发生相对滑动位移和同步皮带产生张力波动时,光栅读数头152能够沿标尺光栅151表面精准滑动扫描,依靠两者的相对位移配合,实时捕捉构件微小位移变化,并将机械位移信号转化为精准的张力数值信号传输至控制系统,实现同步皮带张力的不间断监测,为电动阻尼调节阀调节液压阻尼杆长度和从动带轮位置调节提供精准的数据支撑,解决传统装置张力监测滞后和精度低的问题。
在本实施例中:带轮安装座400两侧开设的张紧槽420为长条形槽体结构,从动轴430可沿张紧槽420纵向滑动,带轮安装座400与轴体连接杆440的套接处内部嵌装有导向轴承。
具体的,在同步带传动张力补偿过程中,带轮安装座400两侧开设的长条形张紧槽420为从动轴430提供纵向滑动行程,从动轴430可根据皮带张力变化,沿张紧槽420上下滑动,灵活调整从动带轮410的装配位置,同时带轮安装座400与轴体连接杆440套接处嵌装的导向轴承,能够大幅降低轴体连接杆440往复滑动过程中的摩擦阻力,避免构件卡顿和磨损,轴体连接杆440贯穿张紧槽420且一端与第一安装板110相连,可跟随自适应调节机构100的调节动作同步联动,带动从动轴430、从动带轮410微调位置,实现张力的被动补偿,同时轴承结构保障了整体滑动调节的顺滑度,提升装置长期运行的使用寿命与调节稳定性。
在本实施例中:主动带轮210与从动带轮410之间环绕套设有同步皮带300。
具体的,设置的电机安装座200可以为主动带轮210提供稳定的动力安装支撑,驱动主动带轮210旋转,依靠同步皮带300的摩擦力与齿面咬合作用,带动从动带轮410同步转动,完成设备动力传输,而在传动过程中,依托自适应调节机构100和滑动导向机构130与张紧调节结构的相互配合,能够实时微调主动带轮210与从动带轮410的相对中心距,适配同步皮带300运行过程中的拉伸和松弛形变,始终保持同步皮带300与两个带轮紧密咬合,有效避免皮带打滑、传动失效和动力传输偏差等问题,保障设备动力传输精度。
一种同步带传动系统张力自适应调节方法,其特征在于,应用上述任一项的一种同步带传动系统张力自适应调节装置,包括以下步骤:
S1、装置装配与调试:将装置整体固定于设备机架,完成各结构部件的装配连接,将同步皮带300套设于主动带轮210与从动带轮410外侧,完成传动结构装配;
S2、实时张力监测:设备运行过程中,利用监测机构150持续采集部件相对位移数据,实时反馈同步皮带300的张力变化状态;
S3、动态自适应调节:通过第一液压阻尼杆111、第二液压阻尼杆112配合滑动导向机构130的导向作用,对同步皮带300产生的张力波动进行自适应缓冲调节;
S4、张力动态补偿:利用张紧槽420与从动轴430的滑动配合,结合轴体连接杆440的联动作用,动态调整从动带轮410位置,维持同步皮带300张力稳定。
具体的,首先完成装置整体机架固定与各构件装配,搭建稳定的同步皮带300传动结构,保障各调节构件和监测构件可正常联动工作,设备正式运行后,监测机构150持续采集构件相对位移数据,实时捕捉同步皮带300的张力波动状态,精准反馈传动工况变化,随后通过第一液压阻尼杆111和第二液压阻尼杆112配合滑动导向机构130,对传动过程中产生的瞬时张力冲击和皮带抖动进行缓冲调节,抵消小幅张力波动,最后结合张紧槽420和从动轴430与轴体连接杆440的联动结构,完成同步皮带300张力的动态补偿,全方位解决同步带传动过程中的张力不稳定问题,持续保障设备传动精准和平稳运行。
在本实施例中:步骤S1还包括步骤S11:通过调节从动轴430在张紧槽420内的纵向位置,配合轴体连接杆440的联动限位,调节同步皮带300的初始张紧度,使初始张力满足设备运行预设要求。
具体的,在装置初始装配调试时,需要完成同步皮带300的预张紧校准工作,工作人员通过手动调节从动轴430在带轮安装座400张紧槽420内部的纵向装配位置,改变从动带轮410与主动带轮210的相对间距,同时搭配轴体连接杆440与第一安装板110的联动限位作用,保证从动轴430调节过程无偏移和无卡顿,通过持续微调构件位置,精准调控同步皮带300的初始张紧度,将设备初始传动张力校准至系统预设的标准区间,规避初始装配张力过大导致皮带加速磨损和张力过小导致初始传动打滑的问题,保障设备开机即可稳定运行,继而提升设备调试精度与作业稳定性。
在本实施例中:步骤S2还包括步骤S21:利用标尺光栅151与光栅读数头152的滑动配合,实时采集相对位移信号,将位移变化量转换为张力数值,持续传输至控制终端进行实时分析。
具体的,设备持续传动运行过程中,当工形连接板121与第一安装板110相对滑动和同步皮带300张力发生变化时,固定于安装轨153顶部的光栅读数头152持续沿标尺光栅151表面扫描滑动,精准捕捉构件微小的相对位移变化,设备控制系统可实时接收位移信号,并通过内置算法将机械位移变化量精准换算为同步皮带300的实时张力数值,持续对传动张力数据进行汇总和分析与判断,通过实时数据监测,能够精准识别张力小幅波动和突发骤变等不同工况,及时触发后续自适应调节与张力补偿流程,杜绝传统设备调节滞后和故障无法预判的问题。
在本实施例中:步骤S3还包括步骤S31:通过调节第一液压阻尼杆111与第二液压阻尼杆112外接的电动阻尼调节阀,调整阻尼作用力大小,配合T形导轨131与T形滑块132的滑动导向,抑制张力突变产生的冲击,保证传动过程平稳。
具体的,在设备动态张力调节过程中,针对同步皮带300突发张力骤变和传动冲击较大的工况,能够通过配套的电动阻尼调节阀完成精细化调控,工作人员和控制系统可以根据实时监测的张力数据,调节第一液压阻尼杆111与第二液压阻尼杆112外接的电动阻尼调节阀,精准调整阻尼介质压力,改变阻尼作用力大小,同时灵活调节两根液压阻尼杆的伸缩长度,适配不同的皮带张力工况,与此同时,搭配T形导轨131与T形滑块132的高精度导向限位作用,保证液压阻尼杆伸缩和构件位移全程平稳规整,快速抵消同步皮带300张力突变产生的机械冲击,抑制设备传动抖动与构件振动磨损,全方位提升同步带传动系统的运行平稳性与适配性。
需要说明的是,在本文中,术语“包括”、“包含”或者其任何其他变体意在涵盖非排他性的包含,从而使得包括一系列要素的过程、方法、物品或者装置不仅包括那些要素,而且还包括没有明确列出的其他要素,或者是还包括为这种过程、方法、物品或者装置所固有的要素。在没有更多限制的情况下,由语句“包括一个……”限定的要素,并不排除在包括该要素的过程、方法、物品或者装置中还存在另外的相同要素。此外,需要指出的是,本申请实施方式中的方法和装置的范围不限按示出或讨论的顺序来执行功能,还可包括根据所涉及的功能按基本同时的方式或按相反的顺序来执行功能,例如,可以按不同于所描述的次序来执行所描述的方法,并且还可以添加、省去、或组合各种步骤。另外,参照某些示例所描述的特征可在其他示例中被组合。
上面结合附图对本申请的实施例进行了描述,但是本申请并不局限于上述的具体实施方式,上述的具体实施方式仅仅是示意性的,而不是限制性的,本领域的普通技术人员在本申请的启示下,在不脱离本申请宗旨和权利要求所保护的范围情况下,还可做出很多形式,均属于本申请的保护之内。
Copyright © 宁波鄞州盖奇同步带轮有限公司 2007-2022 All Rights Reserved.
电话:4006-574-123/0574-27834692 传真:0574-27834691
地址:浙江省宁波市鄞州区姜山镇蔡郎桥村姜南路39-2 E-Mail:sales@belt-pulley.com
浙ICP备09102982号 盖奇公司网络部提供技术支持 浙公网安备33021202003319号
电话:4006-574-123/0574-27834692 传真:0574-27834691
地址:浙江省宁波市鄞州区姜山镇蔡郎桥村姜南路39-2 E-Mail:sales@belt-pulley.com
浙ICP备09102982号 盖奇公司网络部提供技术支持 浙公网安备33021202003319号