产品搜索
当前位置:首页->同步带安装精度保证方法
同步带安装精度保证方法
申请(专利)号: CN202610915369.8
申请日: 2026.06.24
申请公布号: CN122729096A
公开公告日: 2026.09.11
主分类号: F16H7/24(2006.01)
分类号: F16H7/24(2006.01); B23P19/00(2006.01); F16H57/00(2012.01);
申请权利人: 重庆机床(集团)有限责任公司;
发明设计人: 余金; 姚春; 陈志强; 彭乙恒; 蒋林; 李轩;
地址: 401336 重庆市南岸区江溪路6号
国省代码: 重庆;50
代理机构: 北京同恒源知识产权代理有限公司 11275
代理人: 杨丽芹
摘要:
本发明涉及一种同步带安装精度保证方法,属于机械装配技术领域。本发明包括以下步骤:S1 控制加工件精度;S2 控制电机组件的安装精;S3 控制主动带轮的安装精度;S4 控制从动带轮的安装精度;S5 将安装有主动带轮的电机组件的电机安装板的基准面A贴合至安装座的基准面A上并固定,利用基准面A同时垂直于电机输出轴和丝杆的空间几何关系,间接保证电机的输出轴与丝杆的平行度。本发明突破了封闭式结构的检测盲区,解决了现有技术中封闭式结构的同步带安装精度难以控制的问题。
主权项:
1.一种同步带安装精度保证方法,其特征在于:包括以下步骤:S1 控制加工件精度:确定以安装座(3)与电机安装板(9)的贴合面为基准面A,控制安装座(3)上的轴承安装孔C孔相对于安装座(3)的基准面A的垂直度,控制安装座(3)上的轴承安装孔C孔的内端面相对于安装座(3)的基准面A的平行度,控制电机安装板(9)的左侧面相对于电机安装板(9)的基准面A的平行度,控制电机安装板(9)的电机安装孔D孔相对于电机安装板(9)的基准面A的垂直度;S2 控制电机组件的安装精度:将电机(11)固定于电机安装板(9)上,形成电机组件,检测并校正电机(11)的输出轴相对于电机安装板(9)的基准面A的垂直度;S3 控制主动带轮(7)的安装精度:将主动带轮(7)安装到电机组件上,控制主动带轮(7)相对于电机安装板(9)的基准面A的轴向距离a;S4 控制从动带轮(15)的安装精度:将从动带轮(15)安装到丝杆(1)上,控制从动带轮(15)相对于安装座(3)的基准面A的轴向距离L1,并使距离L1与距离a的差值位于预设公差范围内;S5 将安装有主动带轮(7)的电机组件电机安装板(9)的基准面A贴合至安装座(3)的基准面A上并固定,利用基准面A同时垂直于电机(11)输出轴和丝杆(1)的空间几何关系,间接保证电机(11)的输出轴与丝杆(1)的平行度。
1.一种同步带安装精度保证方法,其特征在于:包括以下步骤:
S1 控制加工件精度:确定以安装座(3)与电机安装板(9)的贴合面为基准面A,控制安装座(3)上的轴承安装孔C孔相对于安装座(3)的基准面A的垂直度,控制安装座(3)上的轴承安装孔C孔的内端面相对于安装座(3)的基准面A的平行度,控制电机安装板(9)的左侧面相对于电机安装板(9)的基准面A的平行度,控制电机安装板(9)的电机安装孔D孔相对于电机安装板(9)的基准面A的垂直度;
S2 控制电机组件的安装精度:将电机(11)固定于电机安装板(9)上,形成电机组件,检测并校正电机(11)的输出轴相对于电机安装板(9)的基准面A的垂直度;
S3 控制主动带轮(7)的安装精度:将主动带轮(7)安装到电机组件上,控制主动带轮(7)相对于电机安装板(9)的基准面A的轴向距离a;
S4 控制从动带轮(15)的安装精度:将从动带轮(15)安装到丝杆(1)上,控制从动带轮(15)相对于安装座(3)的基准面A的轴向距离L1,并使距离L1与距离a的差值位于预设公差范围内;
S5 将安装有主动带轮(7)的电机组件电机安装板(9)的基准面A贴合至安装座(3)的基准面A上并固定,利用基准面A同时垂直于电机(11)输出轴和丝杆(1)的空间几何关系,间接保证电机(11)的输出轴与丝杆(1)的平行度。
2.根据权利要求1所述的同步带安装精度保证方法,其特征在于:步骤S1中,安装座(3)的加工顺序:先精加工基准面A,然后保证轴承安装孔C孔与基准面A的垂直度,同时保证轴承安装孔C孔的内端面与基准面A的平行度。
3.根据权利要求1所述的同步带安装精度保证方法,其特征在于:骤S1中,电机安装板(9)的加工顺序:先磨基准面A及左侧面,然后保证电机安装孔D孔相对基准面A的垂直度。
4.根据权利要求1所述的同步带安装精度保证方法,其特征在于:检测并校正电机(11)的输出轴相对于电机安装板(9)的基准面A的垂直度,包括:将千分表的表座吸附于电机(11)的输出轴上,旋转输出轴,测量电机(11)的输出轴相对于基准面A的垂直度。
5.根据权利要求1所述的同步带安装精度保证方法,其特征在于:轴向距离a的测量具体包括:测量主动带轮(7)的右端面至电机安装板(9)的基准面A的距离L2;测量主动带轮(7)自身的宽度L3;计算a = L2 - L3。
6.根据权利要求1所述的同步带安装精度保证方法,其特征在于:丝杆(1)和从动带轮(15)安装至安装座(3)上之后,使用深度尺(16)测量轴向距离L1。
7.根据权利要求1所述的同步带安装精度保证方法,其特征在于:若距离L1与距离a的差值超出预设公差范围内,则调整从动带轮(15)或/和主动带轮(7)的轴向位置,直至a与L1的差值位于预设公差范围内。
同步带安装精度保证方法
技术领域
本发明属于机械装配技术领域,涉及同步带安装精度保证方法。
背景技术
同步带传动因其传动比准确、效率高、维护方便等优点,广泛应用于数控机床等精密设备中。为了保证同步带不跑偏、磨损均匀及传动平稳,安装时需要严格控制两个指标:一是电机轴与丝杆的平行度;二是主动带轮与从动带轮端面的共面度。
现有技术中,对于开放式结构的同步带,通常可以直接使用百分表等量具直接测量上述精度并进行调整。然而,对于封闭式同步带结构,由于电机和带轮均被包裹在安装座的内腔中,装配完成后,量具无法伸入内部直接测量轴线的平行度和带轮端面的偏差。这导致此类封闭式结构的同步带安装精度难以控制,往往依赖工人的经验和运气,容易造成同步带偏磨、噪音大甚至断裂,严重影响机床的加工精度和使用寿命。
发明内容
有鉴于此,本发明的目的在于提供一种同步带安装精度保证方法,以解决现有技术中封闭式结构的同步带安装精度难以控制的问题。
为达到上述目的,本发明提供如下技术方案:
一种同步带安装精度保证方法,包括以下步骤:
S1 控制加工件精度:确定以安装座与电机安装板的贴合面为基准面A,控制安装座上的轴承安装孔C孔相对于安装座的基准面A的垂直度,控制安装座上的轴承安装孔C孔的内端面相对于安装座的基准面A的平行度,控制电机安装板的左侧面相对于电机安装板的基准面A的平行度,控制电机安装板的电机安装孔D孔相对于电机安装板的基准面A的垂直度;
S2 控制电机组件的安装精度:将电机固定于电机安装板上,形成电机组件,检测并校正电机的输出轴相对于电机安装板的基准面A的垂直度;
S3 控制主动带轮的安装精度:将主动带轮安装到电机组件上,控制主动带轮相对于电机安装板的基准面A的轴向距离a;
S4 控制从动带轮的安装精度:将从动带轮安装到丝杆上,控制从动带轮相对于安装座的基准面A的轴向距离L1,并使距离L1与距离a的差值位于预设公差范围内;
S5 将安装有主动带轮的电机组件的电机安装板的基准面A贴合至安装座的基准面A上并固定,利用基准面A同时垂直于电机输出轴和丝杆的空间几何关系,间接保证电机的输出轴与丝杆的平行度。
可选地,步骤S1中,安装座的加工顺序:先精加工基准面A,然后保证轴承安装孔C孔与基准面A的垂直度,同时保证轴承安装孔C孔的内端面与基准面A的平行度。
可选地,骤S1中,电机安装板的加工顺序:先磨基准面A及左侧面,然后保证电机安装孔D孔相对基准面A的垂直度。
可选地,检测并校正电机的输出轴相对于电机安装板的基准面A的垂直度,包括:将千分表的表座吸附于电机的输出轴上,旋转输出轴,测量电机的输出轴相对于基准面A的垂直度。
可选地,轴向距离a的测量具体包括:测量主动带轮的右端面至电机安装板的基准面A的距离L2;测量主动带轮自身的宽度L3;计算a = L2 - L3。
可选地,丝杆和从动带轮安装至安装座上之后,使用深度尺测量轴向距离L1。
可选地,若距离L1与距离a的差值超出预设公差范围内,则调整从动带轮或/和主动带轮的轴向位置,直至a与L1的差值位于预设公差范围内。
本发明的有益效果在于:
1. 突破封闭式结构的检测盲区,实现“不可测”到“可测”的转换。
针对封闭式同步带安装后内部空间封闭、难以使用量具检测的痛点,本发明创造性地采用了基准转换策略。不再试图直接测量电机轴与丝杆轴的空间平行度,而是通过控制零件加工精度和贴合面基准,将三维空间的轴线平行度误差转化为二维平面的形位公差控制。同时,利用尺寸链换算(L2-L3与L1的比较),将不可见的带轮端面共面度转化为可视化的深度尺寸数据,彻底解决了“盲装”导致的精度失控问题。
2. 大幅降低装配难度,提高装配可靠性。
在传统装配中,往往需要装配人员反复调试、多次拆装才能勉强达到精度要求,且结果不稳定。本发明通过工艺基准转换和间接测量,来保证安装精度,装配人员仅需按照既定步骤执行简单的测量动作(如使用深度尺和千分表),即可保证装配精度的一致性,显著提高了装配的一次合格率,同时实现了装配过程的“去技能化”,有利于大规模标准化生产。
3. 显著提升传动系统的运行质量与使用寿命。
通过严格的平行度和共面度控制,从根本上消除了同步带的异常受力,防止了因轴线不平行导致的同步带非正常磨损,延长了同步带的使用寿命,提高了机床运行的平稳性和定位精度。
本发明的其他优点、目标和特征在某种程度上将在随后的说明书中进行阐述,并且在某种程度上,基于对下文的考察研究对本领域技术人员而言将是显而易见的,或者可以从本发明的实践中得到教导。本发明的目标和其他优点可以通过下面的说明书来实现和获得。
附图说明
为了使本发明的目的、技术方案和优点更加清楚,下面将结合附图对本发明作优选的详细描述,其中:
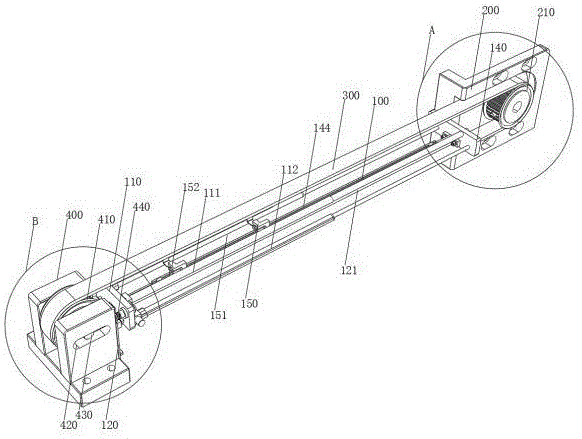
图1为同步带的结构示意图;
图2为安装座的结构示意图;
图3为电机安装板的结构示意图;
图4为电机相对于电机安装板的垂直度检测示意图;
图5为主动带轮相对于电机安装板的位置检测示意图;
图6为从动带轮相对于安装座的位置检测示意图。
附图标记:丝杆1、轴承2、安装座3、锁紧螺母4、螺栓一5、胀套一6、主动带轮7、调节螺栓8、电机安装板9、螺栓二10、电机11、螺栓三12、螺栓四13、胀套二14、从动带轮15、深度尺16、千分表17。
具体实施方式
以下通过特定的具体实例说明本发明的实施方式,本领域技术人员可由本说明书所揭露的内容轻易地了解本发明的其他优点与功效。本发明还可以通过另外不同的具体实施方式加以实施或应用,本说明书中的各项细节也可以基于不同观点与应用,在没有背离本发明的精神下进行各种修饰或改变。需要说明的是,以下实施例中所提供的图示仅以示意方式说明本发明的基本构想,在不冲突的情况下,以下实施例及实施例中的特征可以相互组合。
其中,附图仅用于示例性说明,表示的仅是示意图,而非实物图,不能理解为对本发明的限制;为了更好地说明本发明的实施例,附图某些部件会有省略、放大或缩小,并不代表实际产品的尺寸;对本领域技术人员来说,附图中某些公知结构及其说明可能省略是可以理解的。
本发明实施例的附图中相同或相似的标号对应相同或相似的部件;在本发明的描述中,需要理解的是,若有术语“上”、“下”、“左”、“右”、“前”、“后”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本发明和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此附图中描述位置关系的用语仅用于示例性说明,不能理解为对本发明的限制,对于本领域的普通技术人员而言,可以根据具体情况理解上述术语的具体含义。
实施例1
请参阅图1~6,一种同步带安装精度保证方法,图中示出了以下结构位置:丝杆1、轴承2、安装座3、锁紧螺母4、螺栓一5、胀套一6、主动带轮7、调节螺栓8、电机安装板9、螺栓二10、电机11、螺栓三12、螺栓四13、胀套二14、从动带轮15、深度尺16、千分表17。
同步带传动结构如图1所示,主要由丝杆1、轴承2、安装座3、锁紧螺母4、螺栓一5、胀套一6、主动带轮7、调节螺栓8、电机安装板9、螺栓二10、电机11、螺栓三12、螺栓四13、胀套二14、从动带轮15组成。从图1中可以看出,该同步带结构上成封闭式,主动带轮7安装在电机11的输出轴上,从动带轮15安装在丝杆1上,电机11通过电机安装板9与安装座3组合在一起,组合后主动带轮7和从动带轮15都封闭在安装座3的内腔里,由于机床精度需要,该同步带在安装时需保证以下精度:
1、电机11的轴与丝杆1的平行度。
2、主动带轮7和从动带轮15端面的共面度。
由于该同步带结构为封闭式结构,所以在装配后无法检测电机11的轴与丝杆1的平行度以及主动带轮7和带轮2端面的共面度,为了保证平行度和共面度,本发明采用以下方法:
一、平行度的保证方法
由于安装后无法直接测量平行度,所以采用加工阶段保证零件精度以及装配阶段局部检测精度的方法来保证。
1、加工阶段保证安装座3的精度,如图2所示,加工时先将A面精加工出来,然后保证C孔与A面的垂直度,同时保证C孔内端面与A面的平行度,这样在装配后就能保证丝杆1与安装座3的A面的垂直度。
2、加工阶段保证电机安装板9的精度,如图3所示,磨削加工B面及左侧面,保证其平行度,加工ØD孔时保证与B面的垂直度,这样在装配后就能保证电机11的输出轴与电机安装板9的B面的垂直度。
3、装配阶段先将电机11和电机安装板9组合在一起,锁紧螺栓三12压紧,然后将千分表17吸附在电机11的输出轴上,检查电机11的输出轴与电机安装板9的B面的垂直度,如图4所示。
4、将电机11和电机安装板9组件安装到安装座3上后,由于电机11轴和丝杆1都垂直安装座3与电机安装板9的贴合面A面,从而保证了电机11轴和丝杆1的平行度。
二、带轮共面度的保证方法
1、电机11与电机安装板9组合在一起后,使用深度尺16测量主动带轮7右端面与电机安装板9的B面的距离尺寸L2,使用游标卡尺测量主动带轮7的宽度尺寸L3,L2-L3的差值(计为a)即为电机安装板9的B面与主动带轮7左端面的距离,如图5所示。
2、丝杆1、从动带轮15安装到安装座3上后,使用深度尺16检测安装座3的A面与从动带轮15左端面的距离L1,如图6所示。
3、比较第1步中的L2-L3的差值a与第2步中的L1值,a与L1为 安装座3与电机安装板9的贴合面A面与对应带轮端面的距离,当a与L1差值超过规定的范围时,调整带轮的安装尺寸即可解决。
本发明突破了封闭式结构的检测盲区,解决了现有技术中封闭式结构的同步带安装精度难以控制的问题。
最后说明的是,以上实施例仅用以说明本发明的技术方案而非限制,尽管参照较佳实施例对本发明进行了详细说明,本领域的普通技术人员应当理解,可以对本发明的技术方案进行修改或者等同替换,而不脱离本技术方案的宗旨和范围,其均应涵盖在本发明的权利要求范围当中。
Copyright © 宁波鄞州盖奇同步带轮有限公司 2007-2022 All Rights Reserved.
电话:4006-574-123/0574-27834692 传真:0574-27834691
地址:浙江省宁波市鄞州区姜山镇蔡郎桥村姜南路39-2 E-Mail:sales@belt-pulley.com
浙ICP备09102982号 盖奇公司网络部提供技术支持 浙公网安备33021202003319号
电话:4006-574-123/0574-27834692 传真:0574-27834691
地址:浙江省宁波市鄞州区姜山镇蔡郎桥村姜南路39-2 E-Mail:sales@belt-pulley.com
浙ICP备09102982号 盖奇公司网络部提供技术支持 浙公网安备33021202003319号